
AI 视觉监控工位 SOP 执行
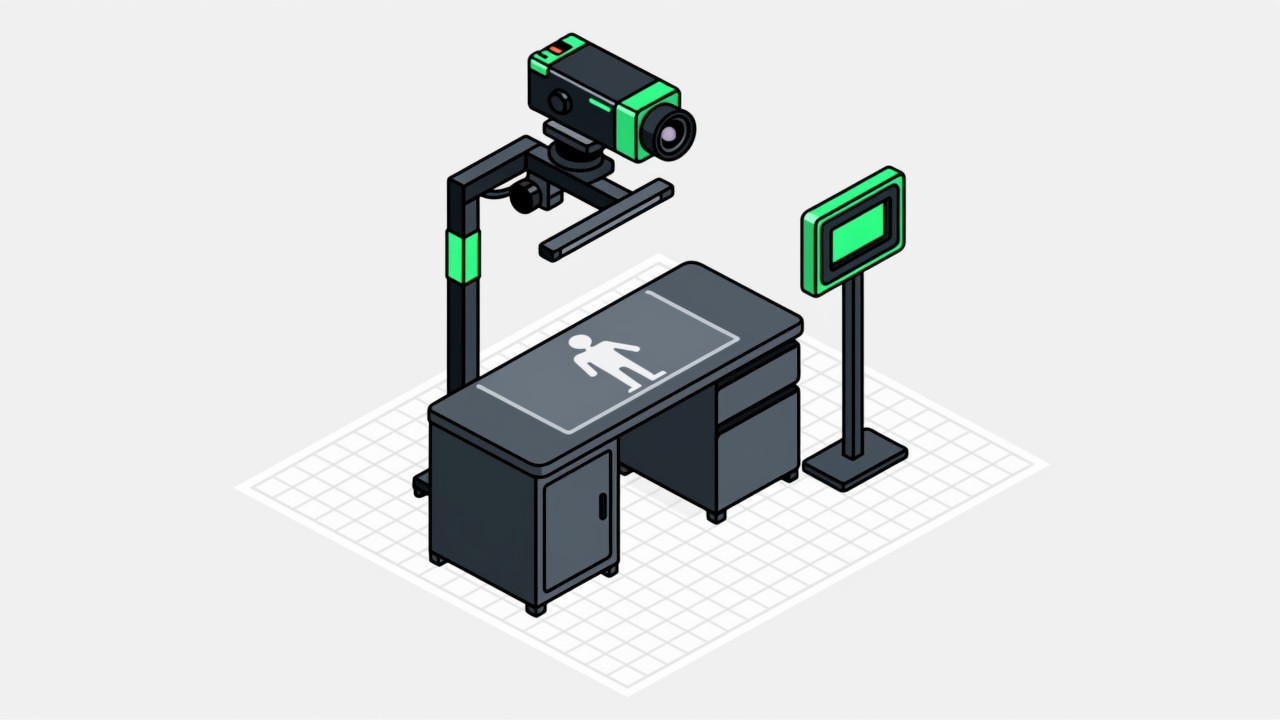
工位是 SOP 执行的最小单元。我们把工位摄像头采集的画面转化为结构化的动作序列,逐项核对标准工序是否完成,并对穿戴、清洁、防静电等作业规范做合规判定。识别在边缘端本地完成,不占用产线节拍。
核心要点
- 动作粒度可按需选择:从「某道工序是否执行」到「某个具体动作是否发生」。
- 支持一类多态:同一类动作在不同工位的姿态差异由各工位模型分别适配。
- 合规检测覆盖穿戴、清洁、防静电等人员规范类要求。
- 本地推理,网络中断不影响判断,也不上传生产画面到公网。
- 动作数据可输出到看板,让班组长实时看到各工位执行情况。

工位监控的技术难点不在「能不能识别动作」,而在如何把识别结果变成工艺人员认可的工序判断。工人做同一个动作的姿态差异很大,同一道工序在不同产品上的表现形式也不同。系统需要把这种「多态」归一成「工序已完成」这一个结论。
识别能力的三个层次
| 层次 | 判定内容 | 适用场景 |
|---|---|---|
| 工序级 | 某道工序是否被执行 | SOP 工序项多、只需知悉有没有做 |
| 动作级 | 取料、装配、锁附、检测等具体动作是否发生 | 关键工序需要确认动作完成 |
| 状态级 | 部件是否存在、位置是否正确、方向是否朝向 | 漏装与错装的直接判定 |
| 规范级 | 穿戴、清洁、防静电等人员作业规范是否满足 | 食品安全、洁净车间、静电敏感工序 |
降低误报的工程做法
- 连续帧确认:单一帧的识别结果不作为报警依据,需连续多帧一致才触发,过滤瞬时遮挡与误判。
- 工位独立阈值:每个工位的置信阈值单独标定,不用全站统一参数。
- 非标动作白名单:对已知的合理变体动作登记放行,避免反复报警。
- 时段策略:换型、清线、设备调试等时段可临时降级或暂停判定。
- 报警分级:区分「提示」与「拦截」,只有高风险工序才阻断流线。
动作识别解决不了什么
把「识别动作」讲得过分强大是不负责任的。第一,动作识别判的是「发生了没有」,不是「做得好不好」——操作人员姿势是否省力、动作是否流畅,不在判定范围内,也不该由它来评判。第二,它不能读取参数值,比如电批的实际扭矩、点胶的实际胶量,这些是设备侧的数据。第三,它对「手在画面外」无能为力,视野覆盖不到的区域等于不存在。承认这三点,方案设计时就会主动去补传感器和设备信号,而不是让相机独扛,分工思路可参考传感器与视觉的分工。
什么场景适合、什么场景不适合
| 场景特征 | 适合程度 | 说明 |
|---|---|---|
| 动作宏观、视野开放 | 适合 | 成像稳定,适配周期短 |
| 关键动作有明确起止点 | 适合 | 便于用起止帧判定 |
| 动作被工装或人体完全遮挡 | 不适合 | 相机看不到,无从判定 |
| 判定依赖微米级尺寸 | 不适合 | 应由量测设备负责 |
| 同一动作多种合理变体 | 需白名单 | 登记非标动作避免误报 |
| 光照剧烈变化的户外工位 | 需额外处理 | 需遮光或主动光源 |
和传感器方案的分工
单工位部署步骤
一个工位怎么落地
动作粒度怎么选
并不是粒度越细越好。判到「动作级」意味着任何一个变体都可能触发报警,维护成本随之上升;判到「工序级」虽然粗,但稳定、误报低,对多数工位反而够用。建议从工序级起步:先把「有没有做这道工序」跑稳,等现场接受了系统、数据也有了一定积累,再针对个别高风险工序下沉到动作级或状态级。这个由粗到细的过程,比一上来就追求精细判定更容易成功。
工位职责边界怎么划
工位监控容易越界:一开始只想确认「螺丝有没有锁」,慢慢被要求判断「锁得好不好」;一开始只看动作,后来又被要求评价效率。边界一旦模糊,系统就会背上它不该背的责任。比较清晰的做法是:判定项只写「客观可观测的动作与状态」,凡是需要主观判断的内容都不纳入;效率类指标单独作为统计输出,不参与报警。这样既保留了监控的客观性,也避免了因主观判定引发的争议。
关于工位监控的常见问题
一个工位需要几台相机?
多数工位一台即可。视野被遮挡严重、或需要同时监控双手与多个物料位时,可能需要两台从不同角度覆盖。
动作识别需要多长时间适配?
标准动作类通常几天内完成适配,需要区分规格的精细判定(如螺丝规格)适配时间会更长一些,一般在试点阶段一并解决。
能识别操作人员的身份吗?
技术上可以接入工牌扫码或人脸关联,但默认不启用。是否需要关联到人由客户根据管理需要决定。
其他产品与能力
-
视觉 SOP 对接 MES 生产追溯方案
视觉 SOP 单机运行只能解决现场拦截,真正的价值在于把工序执行数据沉淀成可追溯的生产档案。这个页面说明工序数据如何与产品序列号关联、通过哪…
了解详情 → -
视觉 SOP 智能防呆与工序防错
防呆(Poka-yoke)的核心是让错误「不可能发生」或「立刻被发现」。视觉方案能做的是后者:在工序发生的那一刻完成判定,把漏工序、跳步、错…
了解详情 → -
盈泰德视觉 AI SOP 系统
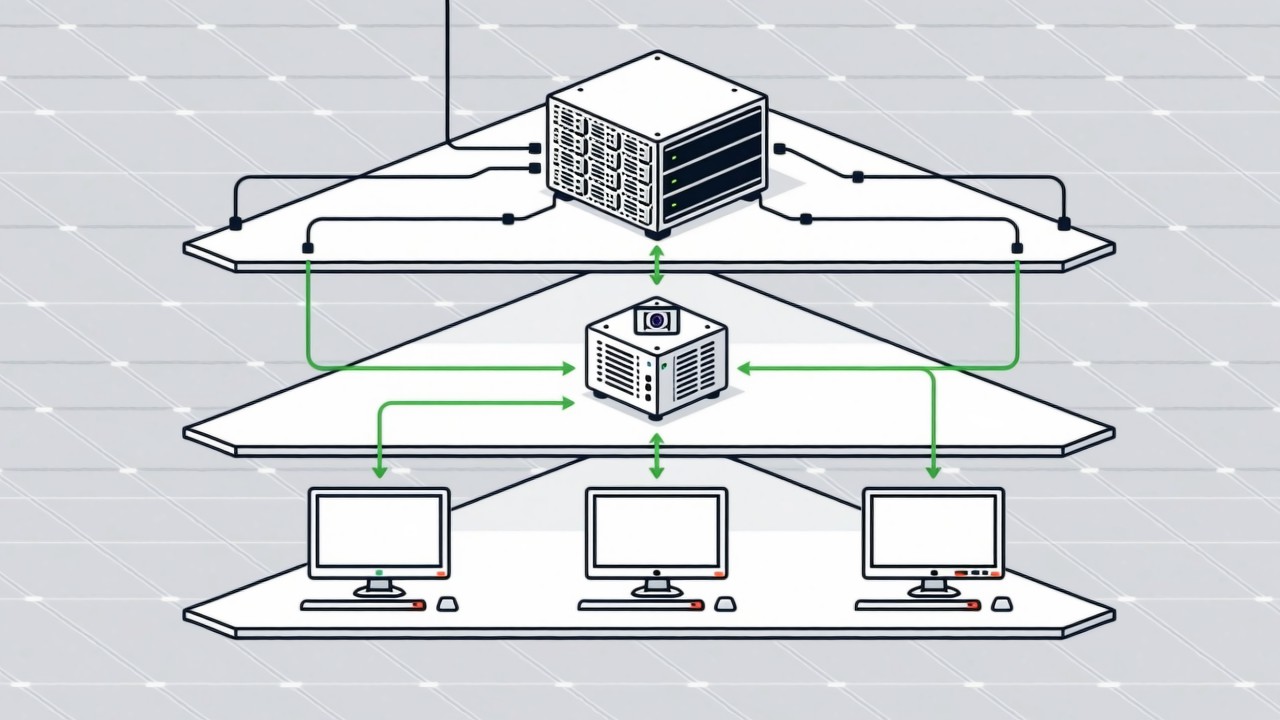
盈泰德视觉 AI SOP 系统由四层构成:工位感知层(工业相机与光源)、边缘识别层(动作与状态判定)、逻辑比对层(与标准工序序列校验)、业务…
了解详情 →
适用行业方案
-
纺织车间视觉 AI SOP
纺织服装行业工序拆分细、转款频繁,一件衣服往往要经过十几道缝制工序。哪些工序做了、做的顺序对不对,长期依赖工人的自检和组长的抽检。我们在缝纫…
了解详情 → -
食品产线视觉 AI SOP
食品行业的过程管理有两个硬约束:食品安全审核要证据,人员操作要规范。穿戴不合规、配料步骤跳过、包装工位漏放附件,这些都直接关联食品安全风险。…
了解详情 → -
小家电装配视觉 AI SOP
小家电的售后故障里,相当一部分不是元器件失效,而是装配环节的漏件与不到位——漏装一个密封圈、管路没插到底、线束没卡进槽。这些在产线上外观正常…
了解详情 → -
3C 电子装配视觉 AI SOP
3C 产品的装配特点是小件多、螺丝多、公差紧、换代快。一台笔记本的装配可能涉及几十颗不同规格的螺丝,锁附顺序和扭矩要求各不相同。我们在锁附、…
了解详情 → -
汽车零部件装配视觉 AI SOP
汽配企业的典型形态是「多品种、小批量、混线快换」。一个班次可能切换十几种料号,工艺卡挂在工位上也很难保证每次都翻对页。我们的方案让系统按当前…
了解详情 → -
汽车总装 AI 视觉 SOP 监控
总装线是整车厂工序最密集、人工介入最多的环节。混线生产、多配置车型带来极高的工序差异,靠人和纸面工艺卡很难保证每台车都走完应有的步骤。我们在…
了解详情 → -
半导体封装视觉 AI SOP
半导体封装工序细、节拍快、单件价值高,一次漏工序或错序往往要到电测甚至客户端才暴露。我们的方案在晶圆工位、固晶、焊线、点胶等关键站点部署机器…
了解详情 →