
光源与打光方案:为什么它比算法更影响识别率
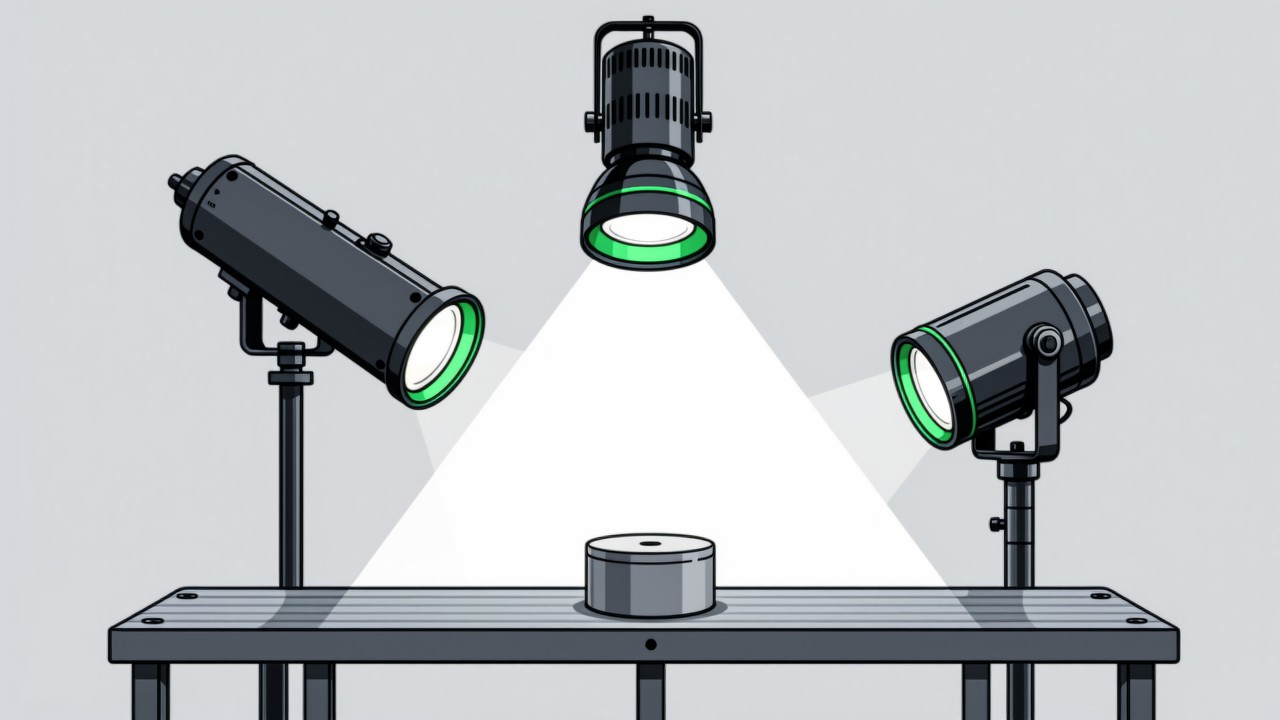
识别率的上限在成像阶段就定下了。光打对了,判定任务会退化成简单的阈值比较;光打错了,再复杂的模型也只能在噪声里找规律。打光设计要解决的是让判定目标与背景形成稳定反差,并让这个反差在白天、夜班、设备老化之后都保持一致。
核心要点
- 成像质量决定识别率上限,算法只能逼近这个上限,不能突破它。
- 打光的核心目标是稳定反差,而不是把画面照亮。
- 环境光是最大变量:窗户、顶灯、相邻工位的补光都会改变成像。
- 透明件、镜面金属、深孔内壁这几类材质,靠常规打光难以获得稳定反差。

在产线视觉项目里,识别率的上限在成像阶段就定下了。光打对了,判定任务会退化成简单的阈值比较;光打错了,再复杂的模型也只能在噪声里找规律。 这也是为什么同一套算法方案,在两个外观相似的工位上表现可能差别很大——差别不在算法,而在打光与环境光的控制。光源应当作为独立课题在方案阶段评估,而不是等到现场调不出来时再补,视觉 AI SOP 系统对成像条件的依赖也来自同一道理。
打光的目标是稳定反差,不是照亮
- 反差要足够大。 目标与背景的灰度差最好能拉开到判定阈值两侧还有余量,这样光照轻微波动也不会让结果翻转。
- 反差要稳定。 白班与夜班、月初与月末、镜头清洁前后,成像都要落在同一个范围里。
- 反差要可解释。 需要向现场说明为什么这么打光,否则设备搬迁或工位调整时,打光方案会被无意破坏。
- 先用手机拍一张,能看出大半问题。 在方案阶段,用手机在工位固定位置拍一张照片,观察判定目标的边缘清不清晰、有没有反光斑、背景里有没有干扰物。如果手机拍出来就难以分辨,加工业光源也不一定能解决——这说明判定目标的选取本身需要调整。
四种基本打光方式怎么选
| 方式 | 光路特点 | 适合判定的目标 |
|---|---|---|
| 明场 | 光源与镜头同侧,正对目标照射 | 表面颜色、标记、物料有无,最常用 |
| 暗场 | 光源以低角度掠射目标表面 | 划痕、毛刺、边缘轮廓、表面起伏 |
| 背光 | 光源在目标背面,镜头看到的是剪影 | 外形尺寸、孔位、轮廓完整性 |
| 同轴 | 光经半透镜与镜头同轴照射 | 高反光平面上的字符、标记与压印 |
实际方案里最常见的组合是环形光或条形光做明场,用来判断物料有无、颜色与位置;遇到需要轮廓判断的场景,比如插接件是否完全到位,会加一组背光或侧向暗场。四条判断规则里如果既有位置又有轮廓,往往需要两组光源分时点亮,与相机曝光做同步切换。这属于结构设计,不是软件能弥补的部分。相机装在哪个位置、视野怎么划,会直接限制能怎么打光,两者要一起定,可以对照视觉 SOP 相机安装位置怎么选。
环境光才是最大的变量
- 环境光在变,而很多人以为问题出在光源不够强。 侧窗的日照在一天里会改变方向和强度,车间顶灯在换班时全开或半开,相邻工位新装的补光灯可能正好照进镜头。这些波动带来的亮度变化,经常比判定目标本身的差异还大。
- 给镜头加遮光罩或挡板。 把侧向与环境光挡在外面,成本很低,效果往往立竿见影。
- 让光源亮度显著高于环境光。 当主动光源的贡献占主导时,环境光的波动在总亮度里占比就小了。
- 用频闪而不是常亮,并锁定曝光与增益。 只在曝光瞬间点亮,既降低发热与功耗,也缩短了环境光影响的时间窗,还要配合短曝光压住运动模糊,取舍见快门类型与运动模糊的关系。相机不要让自动曝光一直开着,它会把环境光的变化悄悄转成画面变化,让阈值失去意义。
这几类材质,打光也救不回来
- 高反光镜面金属。 曲面金属件上的高光斑位置随视角变化,同一零件的成像随摆放姿态剧烈改变。可以尝试偏振片与同轴光,但效果取决于表面粗糙度,不一定成立。
- 透明件。 透明材料既不反射也不遮挡,边缘依赖折射产生,反差弱且易受背景影响。这类目标常需要专门的背光加漫射方案,复杂度明显高于普通工位。
- 深孔内壁。 孔内的可见范围受限于孔径与深度比,常规光源照不进去,需要内窥式或光纤导光方案。
- 随机纹理表面。 铸造面、织物、发泡材料本身纹理随机,目标与背景的灰度分布重叠,阈值法不适用。
- 务实的替代思路是换判定目标。 把判定对象从「表面状态」换成「动作是否发生」——判断手有没有伸到取料位置、有没有把物料放到夹具上,而不是判断表面缺陷。动作判定关心的是宏观的位置与顺序,对成像的要求低得多。这也是视觉 SOP 比外观检测更容易落地的一个原因:两者的判定对象本来就不在同一个层次上。
光源的长期维护别忽略
- 亮度会衰减。 光源使用一段时间后亮度下降,原本设定好的阈值可能落到临界区,这类问题通常在上线后半年到一年之间显现。
- 镜头会积尘积油雾。 机加工、注塑、点胶工位尤其明显,需要纳入日常点检,明确清洁频次与责任人。这类工位的打光与防护可以参照汽车零部件行业的做法。
- 工位调整会破坏打光。 设备搬迁、夹具更换、产线改造之后,打光角度常常被无意改变。验收时留下的成像基准照片应当存档,方便日后对照复位。
关于光源方案的高频问题
为什么光源比相机和算法更值得投入?
因为成像质量决定了识别率的上限,而这个上限是相机与算法无法突破的。提升光源往往能直接降低判定难度,投入产出比通常高于换更高分辨率的相机或更复杂的模型。
车间顶灯能不能直接用,为什么要另加光源?
顶灯的位置、色温与亮度都不是为成像设计的,且会随班次与时间变化。判定需要的是稳定反差,而不是照度。另加光源的目的不是更亮,而是让照明条件可控、可复现。
光源方案需要多久确定?
如果工位条件清楚,方案阶段配合取样成像就能定下来;如果需要验证透明件或高反光件这类复杂目标,通常要做一到两轮打光试验,每轮数天。这部分时间应当算进项目周期,不能压缩。
工位反光严重、成像一直调不稳?
发一张工位照片和判定目标说明,我们可以给出打光方式的建议。
相关文章
-
SOP 执行不到位的原因与对策
SOP 落不了地,多数时候不是员工态度问题,而是五个结构性原因:标准不可执行、执行过程不可见、反馈延迟太长、监督成本过高、异常没有闭环。理解这五点,才能判断该用…
了解详情 → -
防跳步方案:从流程约束到视觉校验
跳步和漏工序是两类问题。跳步的产品每道工序都做过,但顺序与标准不符,往往在功能测试或售后阶段才暴露。它的隐蔽性更强,也因此更难靠抽检发现。
了解详情 → -

报警疲劳:为什么现场会关掉系统
很多视觉 SOP 系统不是被技术问题打败的,而是被现场「静音」的。报警疲劳一旦形成,再准的算法也产生不了价值。它本质上是一个组织与设计问题。
了解详情 → -

视觉SOP相机选型与安装位置
视觉 SOP 的相机选型与产品检测不同,关注点是「动作与状态」而不是「外观缺陷」。因此三个决定的顺序应该是:先定安装位置与视野,再定快门类型,最后定分辨率与光源…
了解详情 →