
视觉防错与机械防呆怎么取舍
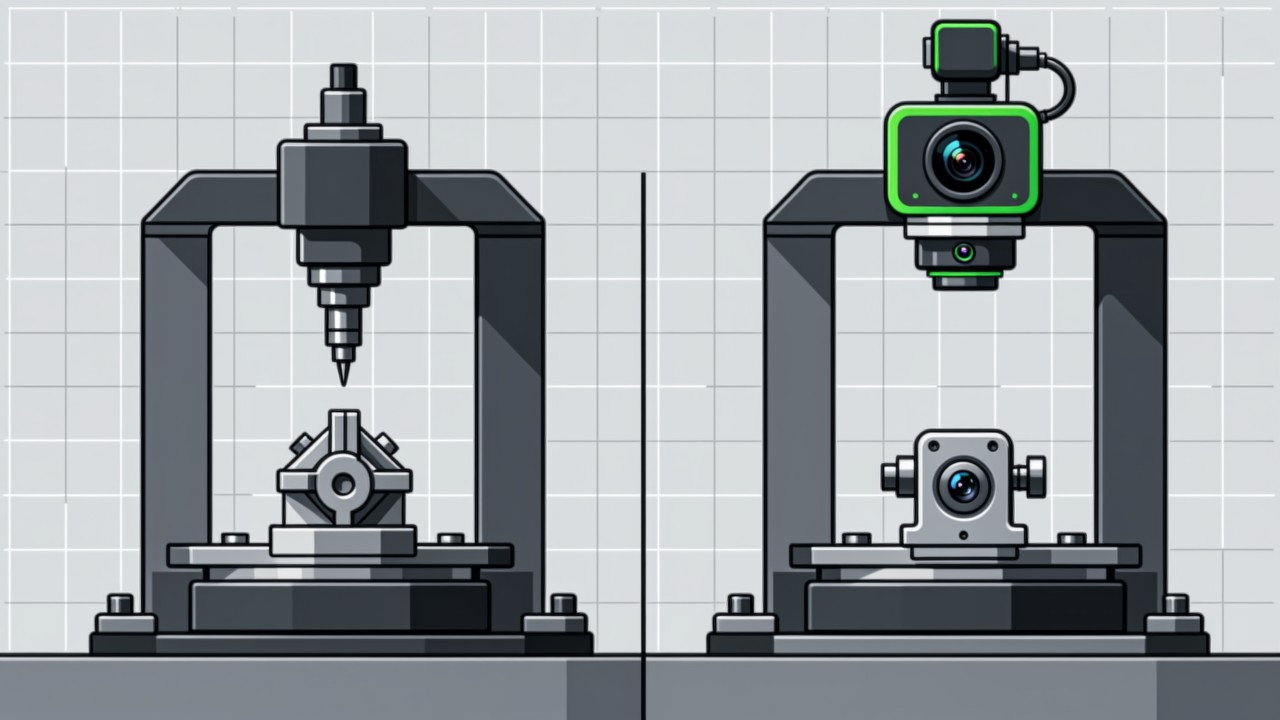
防错这个词本身就来自机械领域——防呆(Poka-yoke)最早的做法是让错误根本做不下去:孔位不对称、销钉长度不够、工件放反了装不进去。视觉防错是后来者,它不改动工件与工装,靠判定来拦。两者不是替代关系,判断标准也不该是哪个更先进,而是这个失效模式的后果由谁来承担、能不能接受。本文给出一套可操作的取舍框架与几类典型的组合用法。
核心要点
- 机械防呆的可靠性来自物理约束,几乎不会误报,但换型成本高。
- 视觉防错改造成本低、适应换型,但对成像条件与照明有依赖。
- 优先问「失效后果能不能接受」,再问「哪种更便宜」,顺序不能反。
- 最稳妥的组合是机械拦住不可逆的错误,视觉补充可逆的与需要记录的部分。

防错这个概念本身就来自机械领域。防呆(Poka-yoke)最早的做法是让错误根本做不下去:两个零件孔位不对称,装反了就装不进去;销钉长度不够,工件放下去就歪着;定位销做成不对称,反放会卡住。这类方案的可靠性来自物理约束,几乎不存在误报。视觉防错是后来者,它不改动工件与工装,靠判定来拦。两者并不是替代关系,判断标准也不该是哪个更先进——真正该问的是:这个失效模式发生之后,后果能不能接受,以及能不能回头。
先看失效后果,再看成本
| 对比项 | 机械防呆 | 视觉防错 |
|---|---|---|
| 可靠性 | 由物理约束保证,几乎不误报 | 依赖成像与算法,存在误报与漏报 |
| 改造方式 | 需改动工装或工件设计 | 加装相机与光源,通常不改工装 |
| 换型成本 | 每换一个型号往往要换工装 | 通常改配置或参数即可 |
| 覆盖范围 | 只能约束物理上可约束的错误 | 可判顺序、有无、位置、时长与记录 |
| 可追溯性 | 本身不产生数据 | 天然产生过程记录 |
| 适用前提 | 零件形状、工装允许改造 | 有稳定的成像条件与安装位置 |
从这张表能看出一个简单的分界:凡是「物理上可以不让它发生」的错误,机械方案通常更彻底。比如工件有明确的正确朝向且反放必然导致后续装配失败,那么做一个不对称定位销,问题在源头就消失了,比加一套视觉系统去检测朝向要可靠得多。反过来,有些错误物理上很难约束——螺钉漏打一颗之后仍然能装下去、工序顺序颠倒之后零件依然能放进去——这类就只能靠检测。所以合理的顺序是先问「能不能做到装不进去」,做不到再考虑视觉。
换型频率决定视觉的相对优势
机械防呆最大的短板在换型。一个型号一套工装,品种一多,工装数量和管理成本都会迅速上升,换型时的拆装还会吃掉产线的时间。视觉在这个维度上的优势明显——同一个相机可以覆盖多个型号,切换通常只是换一组参数甚至不用改。因此品种少、批量大的产线,机械方案往往更划算;品种多、批量小的产线,视觉的相对价值更高。这也是多品种小批量的落地打法里反复强调的前提。当然,视觉的多型号覆盖也是有代价的:每个型号都要有样本、都要验证,型号数量多到一定程度之后,维护这套判定配置的工作量本身就会成为负担。
三种常见的组合方式
- 机械拦不可逆的,视觉拦可逆的:会造成不可返工后果的错误(装反后压合、漏装后封装)优先用机械约束;可以返工的错误用视觉拦,成本更低、改动更小。
- 机械做粗定位,视觉做精判定:用限位边把工件姿态约束到一个范围,视觉在这个范围内做判定。这样既减少了视觉对姿态的敏感度,又比做一套完整工装便宜。
- 视觉做判定,机械做互锁:视觉负责判断对错,实际的拦截动作交给既有的机械或电气机构执行,避免视觉系统直接控制执行元件带来的可靠性问题。
还有一种组合值得单独提:把机械手段用在「防止特定错误发生」,视觉用在「记录与趋势」。比如用一个简单的到位传感器确认工件已放正,视觉只负责记录当时的图像与判定结果。这样视觉方案的判据变简单了,误报率大幅下降,而过程数据一点没少。在很多项目里,这种分工比让视觉承担全部判定要务实得多。视觉与传感器之间的分工原则,可以参考视觉与传感器怎么分工。
一个实用的决策顺序
把前面的判断整理成一个可执行的顺序:第一,这个错误能不能在物理上被阻止?能就用机械方案,结束。第二,如果不能,这个错误的后果可不可逆?不可逆的优先考虑改造工件或工装使其可被物理阻止,其次才用视觉。第三,如果确定用视觉,能不能先用一个简单的物理约束把变量的维度减少?能就减。第四,剩下的才交给视觉去判,并把判据做窄做清楚。这个顺序看起来保守,但它在实践中显著降低了项目的复杂度和后期的争议——每减少一个需要算法处理的变量,误报和延期的风险都会跟着下降。
防错方式取舍的高频问题
机械防呆改造要动工装,产线等不起怎么办?
这正是视觉方案的优势场景。如果改造工装的停产成本明显高于视觉方案的总投入,那么即使机械方案理论上更可靠,视觉仍然可能是正确选择。取舍要看总成本,不是单看可靠性。
两种方案都做,会不会重复投入?
不一定。常见的有效组合是机械负责最关键的不可逆错误,视觉负责其余判定与记录。两者覆盖不同的失效模式时是互补的,只有当它们盯着同一个错误时才是重复。
视觉方案能保证零漏报吗?
不能,任何检测手段都不能承诺零漏报。能承诺的是在约定样本上的漏报件数上限。如果某个错误的漏报后果不可接受,那它就不应该只靠视觉来防。
这个错误,能不能做到装不进去?
把您想防的错误和工位条件告诉我们,我们帮您判断该用机械还是视觉。
相关文章
-
SOP 执行不到位的原因与对策
SOP 落不了地,多数时候不是员工态度问题,而是五个结构性原因:标准不可执行、执行过程不可见、反馈延迟太长、监督成本过高、异常没有闭环。理解这五点,才能判断该用…
了解详情 → -
防跳步方案:从流程约束到视觉校验
跳步和漏工序是两类问题。跳步的产品每道工序都做过,但顺序与标准不符,往往在功能测试或售后阶段才暴露。它的隐蔽性更强,也因此更难靠抽检发现。
了解详情 → -

报警疲劳:为什么现场会关掉系统
很多视觉 SOP 系统不是被技术问题打败的,而是被现场「静音」的。报警疲劳一旦形成,再准的算法也产生不了价值。它本质上是一个组织与设计问题。
了解详情 → -

视觉SOP相机选型与安装位置
视觉 SOP 的相机选型与产品检测不同,关注点是「动作与状态」而不是「外观缺陷」。因此三个决定的顺序应该是:先定安装位置与视野,再定快门类型,最后定分辨率与光源…
了解详情 →