
多相机坐标系对齐
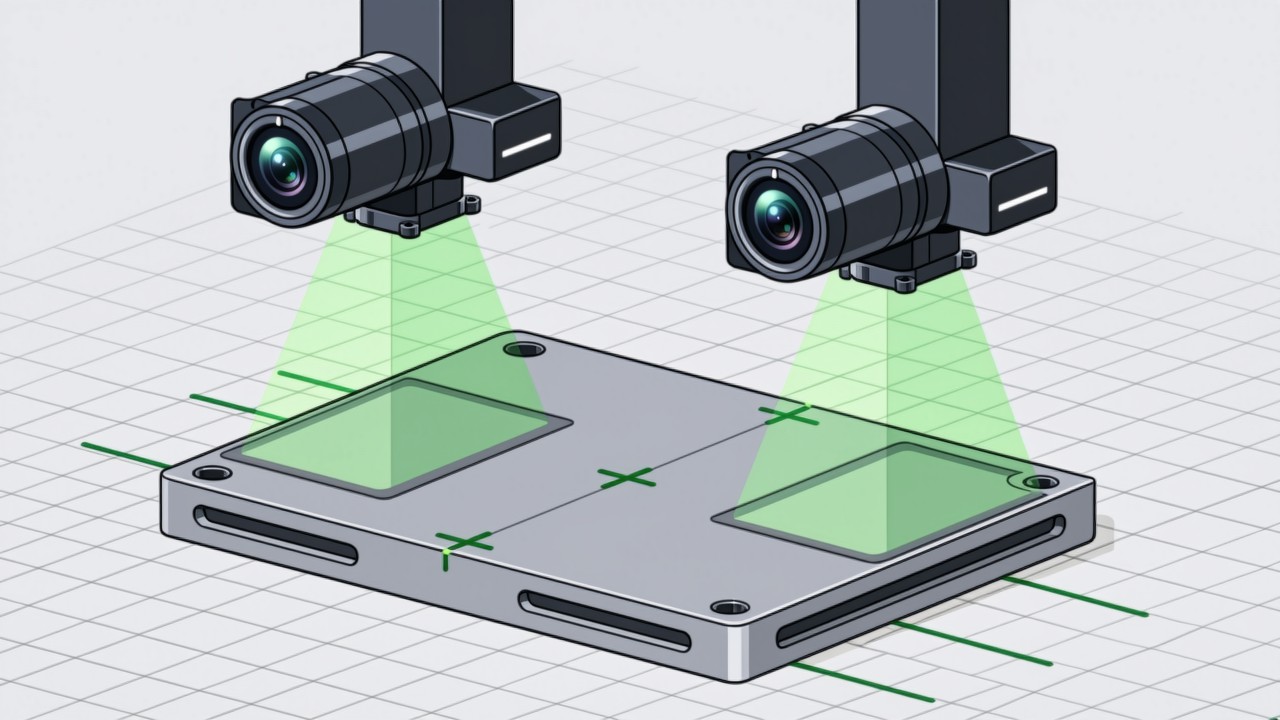
单相机工位只需要一次标定。一旦变成两台以上相机,就多出一个问题:它们的读数在各自的坐标系里都正确,但放在一起看时相差一个变换。这个变换需要靠公共点或者公共机构建立起来。对齐本身的数学不难,难的是它失效时的表现——每台相机各自看都正常,只有把它们的读数放在一起比较时才会发现对不上,而这种比较往往不是每天的例行工作。
核心要点
- 每台相机的单独标定只能保证各自准确,跨相机的对齐要另外建立。
- 两台相机必须有公共点或公共基准,光靠各自的标定推不出来。
- 对齐的公共基准要尽量少动,且做成每次开机可自动复核的形式。
- 对齐失效表现为「单看都对、合起来不对」,需要专门的监测手段。

两台相机各自 标定 得很好,像素到毫米都准,但它们之间还差一个变换。比如一台相机测工件的左半段、另一台测右半段,要判断总长是否合格,就必须知道两台相机坐标系之间的相对位置关系。这个关系不会从各自的标定里自动出现——它们建立的是各自与物方平面的关系,而不是彼此的关系。
什么样的场合需要对齐
- 跨相机测量同一件工件。 一个尺寸比单台相机的视场还大,或者形状上必须分两段才能看全。这时测出来的数要拼在一起才有意义。
- 一条线上多工位测同一件工件。 装配线上几个工位各测一部分,最后要合并成一份完整记录。这时对齐不仅涉及几何,还涉及工件在工位之间的位置变化。
- 用多个视角覆盖一件复杂的工件。 侧面、顶面、底面各一台,要判断「这个孔和内壁的那个特征是否对得上」。
- 需要把多个读数合成一个判据。 只要判据里出现「A 相机的读数和 B 相机的读数相减」,就已经在隐含地要求对齐。
反过来,如果几台相机之间没有任何判据上的关联——各看各的、各判各的、结果分别记录——那就不需要对齐,也不需要为此增加复杂度。判断标准很简单:有没有任何一个判据同时用到两台相机的输出。没有,就别引入这一步。
靠什么建立对齐
| 对齐方式 | 怎么做 | 适用条件 | 风险 |
|---|---|---|---|
| 公共标定靶 | 一次成像让多台相机同时看到同一块标定板 | 相机视场有重叠,或能一起看到一块足够大的板 | 大视场时板子要做很大,平面度成为误差来源 |
| 公共基准特征 | 各相机分别看同一组固定在工作台上的基准标记 | 无重叠视场,但存在可共视的固定特征 | 基准特征本身移动就全盘失效,必须防撞防碰 |
| 借机械基准 | 用机器人或运动轴带动已知几何的标定件依次进入各相机视场 | 有运动机构的场合 | 机构的重复定位精度直接进入对齐误差 |
| 不做对齐,改为联动 | 把跨相机的判据改成各相机独立判据的组合 | 判据本质上可以拆开时 | 不是风险,而是最省事的方案——能拆就拆 |
平面内的对齐至少需要三个公共点,且三点不能共线——共线的三点无法确定旋转,解出来的变换在垂直于这条线的方向上没有约束。实际做法通常取四到八个点,铺开在重叠区域里。三点共线这个错误很常见,因为工作台上顺手能放的位置往往排成一条直线,比如沿着一条导轨摆三个标记。
工程上的几条经验
- 优先考虑不做对齐。 如果跨相机的判据可以拆成几个独立判据再在逻辑上组合,那就拆开。比如「总长合格」可以拆成「左段长度在范围内」且「右段长度在范围内」,中间的对齐就不再需要。拆不开时才做对齐。
- 公共基准要装在不易被碰到的位置。 装在工作台边缘、容易被工件或工具扫到的地方,是给自己埋故障。装在支架深处、被遮挡的位置,虽然标定时麻烦一点,但长期更可靠。
- 对齐误差要与测量公差放在一起看。 对齐误差会直接进入跨相机测出的那个尺寸的不确定度。如果公差是正负 0.1 毫米,而对齐本身就有 0.08 毫米的不确定度,那么这个方案在纸面上就已经不成立了。
- 把对齐参数当成配方的一部分管起来。 它与曝光、增益一样是决定判据正确性的参数,应当有版本号、有变更记录,而不是散落在某个工程师的电脑里。
关于多相机对齐的常见问题
两台相机的视场完全不重叠,还能对齐吗?
能,但需要额外的桥接。办法是让一个已知几何的标定件依次出现在两台相机的视场里——比如一块带两个标记的长条板,先让左相机看左标记、右相机看右标记,再平移让左相机看右标记,通过这个共同观察的对象把两套坐标连起来。这个过程依赖运动机构的精度,机构的重复定位误差会直接进入对齐结果。
对齐做好了之后会不会自己变?
会。相机的支架、工作台、基准标记,任何一件发生了位移或形变,对齐就变了。热膨胀也会——长条形的支架在昼夜温差下长度变化足以让两个远端相机之间的对齐产生可测的偏移。所以对齐参数同样需要有复核机制,方法与单相机标定的复核一样。
能不能用软件自动把两台相机的图像拼接起来?
基于特征的图像拼接在消费级摄影里很成熟,但用在测量上要格外小心:它是为了让画面看起来连续,而不是为了让坐标一致。拼接算法给出的变换不保证与物理尺寸对应,也不保证每次结果相同。用于显示可以让操作员看得明白,用于测量则必须用标定得到几何关系。
对齐参数要放在哪里
对齐解出来的那几组参数,落地位置经常没人想过,结果是它们散落在脚本、配置文件或者某个工程师记不住的地方。合理的位置只有一个:与判据放在同一套受控的配方里,有版本号、有生效日期、有变更记录。理由很直接——这些参数决定跨相机判据是否成立,与阈值和曝光是同一类东西,凭什么阈值受控而它们不受控。除此之外还应当写明它们是由哪一次标定产生的、用了哪些公共点、当时的复核对齐误差是多少。当现场出现「两个相机的数对不上」时,这几行字能把排查时间从半天压到几分钟。
您有需要跨相机合并的判据吗?
把需要一起判断的尺寸和几台相机的位置关系告诉我们,我们看看是否能拆成独立判据,还是必须做对齐。
相关文章
-
SOP 执行不到位的原因与对策
SOP 落不了地,多数时候不是员工态度问题,而是五个结构性原因:标准不可执行、执行过程不可见、反馈延迟太长、监督成本过高、异常没有闭环。理解这五点,才能判断该用…
了解详情 → -
防跳步方案:从流程约束到视觉校验
跳步和漏工序是两类问题。跳步的产品每道工序都做过,但顺序与标准不符,往往在功能测试或售后阶段才暴露。它的隐蔽性更强,也因此更难靠抽检发现。
了解详情 → -

报警疲劳:为什么现场会关掉系统
很多视觉 SOP 系统不是被技术问题打败的,而是被现场「静音」的。报警疲劳一旦形成,再准的算法也产生不了价值。它本质上是一个组织与设计问题。
了解详情 → -

视觉SOP相机选型与安装位置
视觉 SOP 的相机选型与产品检测不同,关注点是「动作与状态」而不是「外观缺陷」。因此三个决定的顺序应该是:先定安装位置与视野,再定快门类型,最后定分辨率与光源…
了解详情 →