
3C 电子锁附工位:扭矩记录为什么挡不住漏锁
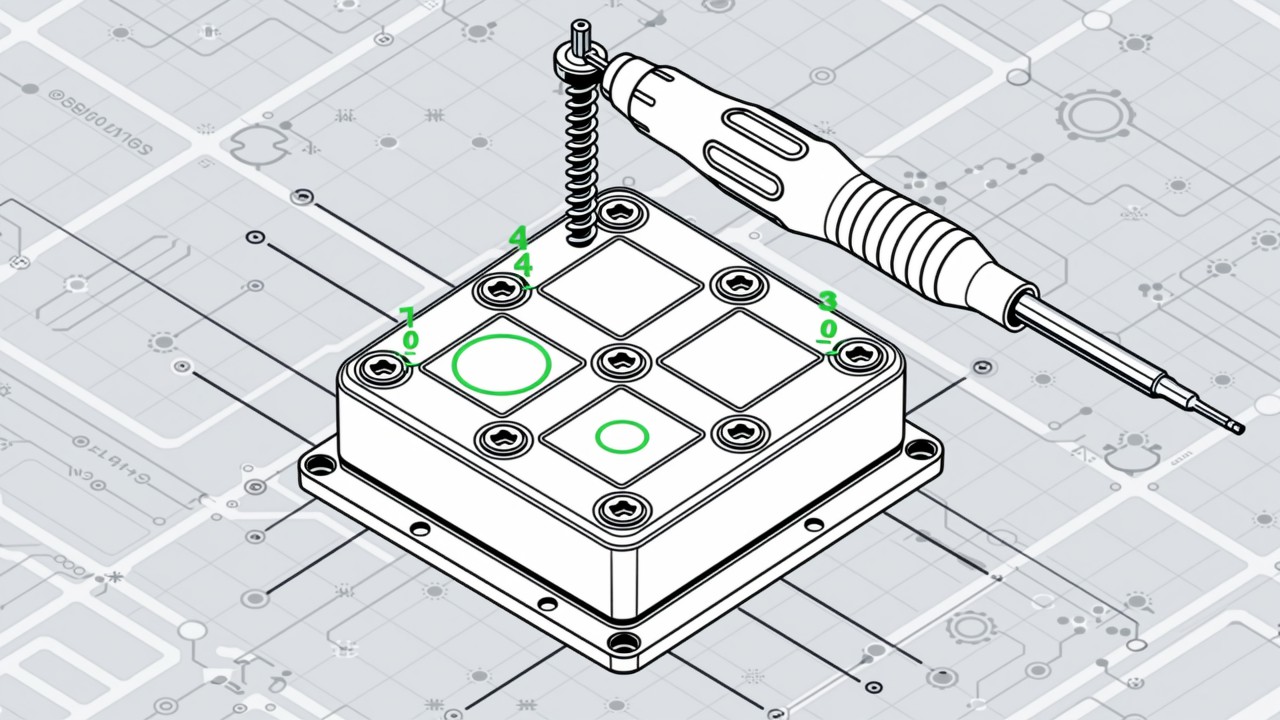
锁附工位通常已有电批扭矩记录,但漏锁依然会发生。原因是扭矩记录只能证明「拧了」,不能证明「每颗都拧了」。视觉监控补的是螺丝数量与位置这一层。
核心要点
- 扭矩记录与螺丝数量的关系是:记录了总次数,但无法确认对应到具体孔位。
- 视觉判定锁附工位的目标是:螺丝孔位是否有螺丝、螺丝是否到位。
- 视觉与电批数据按孔位序号关联后,可以做到逐孔的完整校验。
- 高反光金属件需要特别注意光源设计,这是该场景的主要难点。

锁附是 3C 装配里最容易出问题也最容易被低估的工序。多数产线都装了智能电批,能记录扭矩与拧紧次数,看起来已经受控了。但扭矩记录回答的是「拧了几次」,回答不了「每个孔都拧了吗」。 如果操作人员漏拧一个孔、在同一个孔上重复拧了两次,总次数可能仍然对得上。
漏锁的三种典型形态
| 异常类型 | 表现 | 电批能发现吗 |
|---|---|---|
| 漏锁 | 某个孔位完全没有螺丝 | 不一定(总次数可能仍对得上) |
| 重复锁附 | 同一孔位拧了两次 | 不一定(总次数可能仍对得上) |
| 螺丝未到位 | 拧了但浮起、歪斜、滑牙 | 扭矩异常时能发现,否则不能 |
| 顺序错误 | 未按对角或指定顺序拧紧 | 通常不能 |
视觉判定怎么做
视觉方案的做法是把锁附工位的孔位区域纳入视野,在锁附动作结束后判定每个孔位是否存在螺丝、螺丝是否贴合到位。判定结果按孔位序号输出,与产品的孔位清单逐项比对。这样得到的是「哪一颗螺丝漏了」,而不是「总数少了」。完整的动作识别粒度说明见AI视觉监控工位SOP执行。
更进一步的做法是把视觉结果与电批数据按孔位序号关联。电批在锁附时通常能记录到工位与时间,视觉在同一时刻判定孔位状态,两者交叉验证后可以做到逐孔的完整履历:这个孔在什么时间、以多大扭矩、拧了几次、最终状态如何。这是目前该场景可靠性最高的组合。
为什么总次数对得上还是会漏锁
电批记录的是「拧紧动作发生的次数」,不是「孔位被拧紧的数量」。这两者在理想情况下相等,在实际作业里经常不等。操作人员在一个孔上重复拧了两次、在另一个孔上完全没拧,总次数照样对得上;换批时前一盘尾数产品的螺丝记到后一盘上,总次数也可能凑巧吻合。只要记录和孔位之间没有一一对应,这个漏洞就一直存在。
逐孔履历长什么样
| 孔位 | 拧紧时刻 | 扭矩 | 次数 | 视觉状态 |
|---|---|---|---|---|
| P1 | 09:12:30 | 达标 | 1 | 到位 |
| P2 | 09:12:33 | 达标 | 1 | 到位 |
| P3 | — | 无记录 | 0 | 缺螺丝 |
| P4 | 09:12:38 | 达标 | 1 | 浮起 |
有了这样一张表,漏锁、重复锁附、浮起都能定位到具体孔位,而不是停留在「这颗产品好像有问题」。视觉负责「哪个孔缺、哪个孔状态不对」,电批负责「扭矩够不够」,两者按孔位序号对齐,缺失和异常一目了然。
换型频繁的产线怎么处理
3C 产线型号多、换型频繁,如果一个型号就要重新调试一次,系统根本用不起来。做法是把每个型号的孔位布局、数量、锁附顺序作为配置项录入,换型时从 MES 工单读取型号自动切换配置。新增型号只需要录入一次孔位信息并做一次成像确认,不涉及算法改动。
新增型号的接入步骤
- 录入孔位
按产品图纸标注各孔位在视野中的位置与锁附顺序。
- 成像确认
用该型号的实物验证各孔位在图像中可稳定分辨。
- 试跑验证
跑一批产品,核对视觉判定与电批记录是否逐孔对齐。
视觉判定的现实边界在哪里
视觉能稳定判断的是「有没有、在不在、对不对」这类存在性与状态问题,例如某个孔位有没有螺丝、螺丝有没有明显浮起或歪斜。它不擅长判断「紧不紧、正不正、牢不牢」这类需要力或深度的程度问题,这些交给扭矩、压力等过程参数更可靠。
| 判定内容 | 视觉能否胜任 |
|---|---|
| 孔位有无螺丝 | 可以,属于稳定的存在性判定 |
| 螺丝明显浮起、歪斜 | 多数可以,依赖成像质量 |
| 拧紧扭矩是否达标 | 不可以,应靠电批数据判断 |
| 螺纹内部是否滑牙 | 不可以,靠扭矩曲线或人工复核 |
逐孔履历的价值
从「这批螺丝好像有问题」到「第 3 号孔没锁」,中间差的就是逐孔的记录。有了它,问题的定位从整批缩小到单颗,返工范围和改善方向都清楚了,追溯时也能直接给出依据,而不是靠翻电批日志去猜。锁附顺序的校验见防跳步方案,防错能力见视觉SOP智能防呆系统。
关于锁附工位的常见疑问
产品型号很多,每种螺丝布局都不同,要重新开发吗?
不需要。孔位布局作为产品配置项录入,换型时按型号调出对应配置即可。新增型号只需要录入孔位信息并做一次验证。
螺丝很小,能看清吗?
M1.2 以上的螺丝在合理视野下通常可以稳定判定。更小的规格需要先做成像验证确认。
能判断螺丝拧没拧紧吗?
视觉能判断是否浮起、歪斜这类明显异常,但「拧紧程度」主要靠扭矩数据判断。这也是建议两者结合的原因。
锁附工位有漏锁问题?
告诉我们产品类型与螺丝规格,我们可以判断成像可行性。
相关文章
-
SOP 执行不到位的原因与对策
SOP 落不了地,多数时候不是员工态度问题,而是五个结构性原因:标准不可执行、执行过程不可见、反馈延迟太长、监督成本过高、异常没有闭环。理解这五点,才能判断该用…
了解详情 → -
防跳步方案:从流程约束到视觉校验
跳步和漏工序是两类问题。跳步的产品每道工序都做过,但顺序与标准不符,往往在功能测试或售后阶段才暴露。它的隐蔽性更强,也因此更难靠抽检发现。
了解详情 → -

报警疲劳:为什么现场会关掉系统
很多视觉 SOP 系统不是被技术问题打败的,而是被现场「静音」的。报警疲劳一旦形成,再准的算法也产生不了价值。它本质上是一个组织与设计问题。
了解详情 → -

视觉SOP相机选型与安装位置
视觉 SOP 的相机选型与产品检测不同,关注点是「动作与状态」而不是「外观缺陷」。因此三个决定的顺序应该是:先定安装位置与视野,再定快门类型,最后定分辨率与光源…
了解详情 →